

本中心围绕V2X与无人车系统深度融合过程中的核心瓶颈,整体技术研究工作体系框架如下图所示:
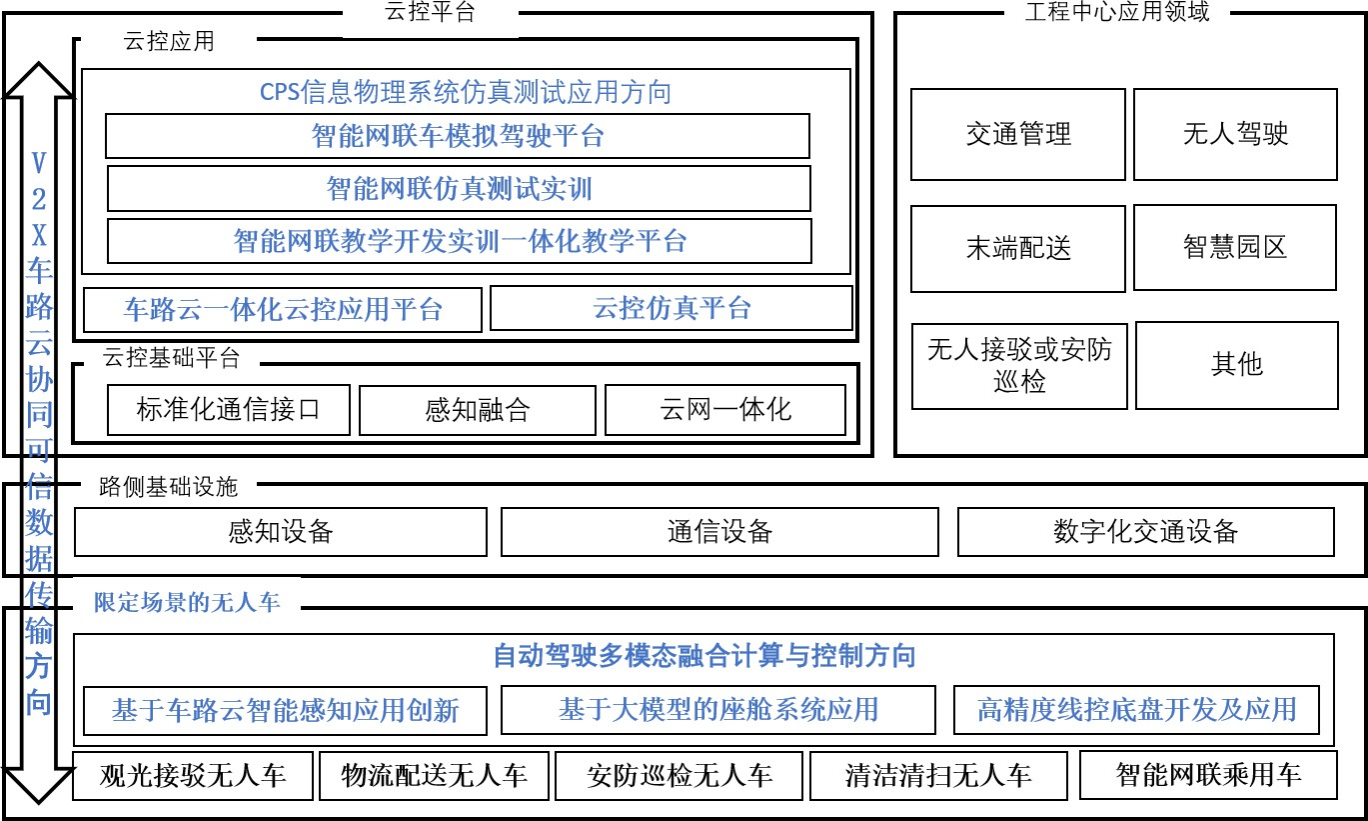
图 1 工程中心技术研究体系框架图
重点攻关以下五个关键工程技术问题
(1)复杂场景下多模态感知融合与实时决策问题
在动态交通环境中,车端传感器(激光雷达、摄像头、毫米波雷达等)与路侧、云端信息存在异构、异步、冗余等特点,导致感知数据融合效率低、决策延迟高。中心将研究多源数据时空配准、特征级与决策级融合、轻量化深度学习模型部署等关键技术,提升系统在遮挡、恶劣天气等复杂场景下的感知鲁棒性与实时决策能力。
(2)高动态V2X通信链路的可靠性与低时延保障问题
车路云协同场景中,海量终端并发接入、高速移动、网络拓扑频繁变化等因素严重影响通信质量。中心将研究基于5G/5G-A与C-V2X的混合组网技术、自适应资源调度算法、边缘计算协同卸载机制,实现毫秒级端到端时延与99.9%以上的通信可靠性,满足自动驾驶协同控制与安全预警的严苛要求。
(3)智能座舱人机交互的个性化与情境理解问题
传统车载交互系统语义理解能力弱、多模态意图识别准确率低、缺乏个性化服务。中心将研究基于大模型的自然语言理解、多模态情感识别、驾驶员状态监测、场景自适应交互策略,构建"懂用户、会陪伴、能进化"的智能座舱系统,提升驾乘体验与安全水平。
(4)线控底盘系统的高精度控制与故障容错问题
线控转向、线控制动、线控驱动等系统存在响应延迟、控制精度不足、冗余设计复杂等难题。中心将研究高精度动力学建模、鲁棒控制算法、硬件在环测试与故障诊断技术,开发符合车规级要求的线控底盘平台,支持自动驾驶系统的精准执行与安全冗余。
(5)CPS仿真测试系统的场景覆盖与虚实融合问题
真实道路测试成本高、风险大、极限场景复现难。中心将研究高精度数字孪生建模、传感器仿真、交通流生成、硬件在环与车辆在环测试技术,构建支持大规模、多场景、可复现的CPS仿真测试平台,缩短研发周期,降低实车测试风险。